Un robot origami magnetico cambia forma per cambiare movimento
Due configurazioni stabili permettono al dispositivo di rotolare, scivolare, girare e afferrare. Il controllo dipende ancora da un apparato magnetico esterno.
Un piccolo robot pieghevole può strisciare, rotolare, saltare e chiudersi attorno a un oggetto perché una parte del controllo è incorporata nella sua geometria. In uno studio pubblicato su Nature Communications il 6 novembre, un gruppo guidato da ricercatori della Wuhan University dimostra una struttura origami bistabile azionata da un apparato magnetico esterno.
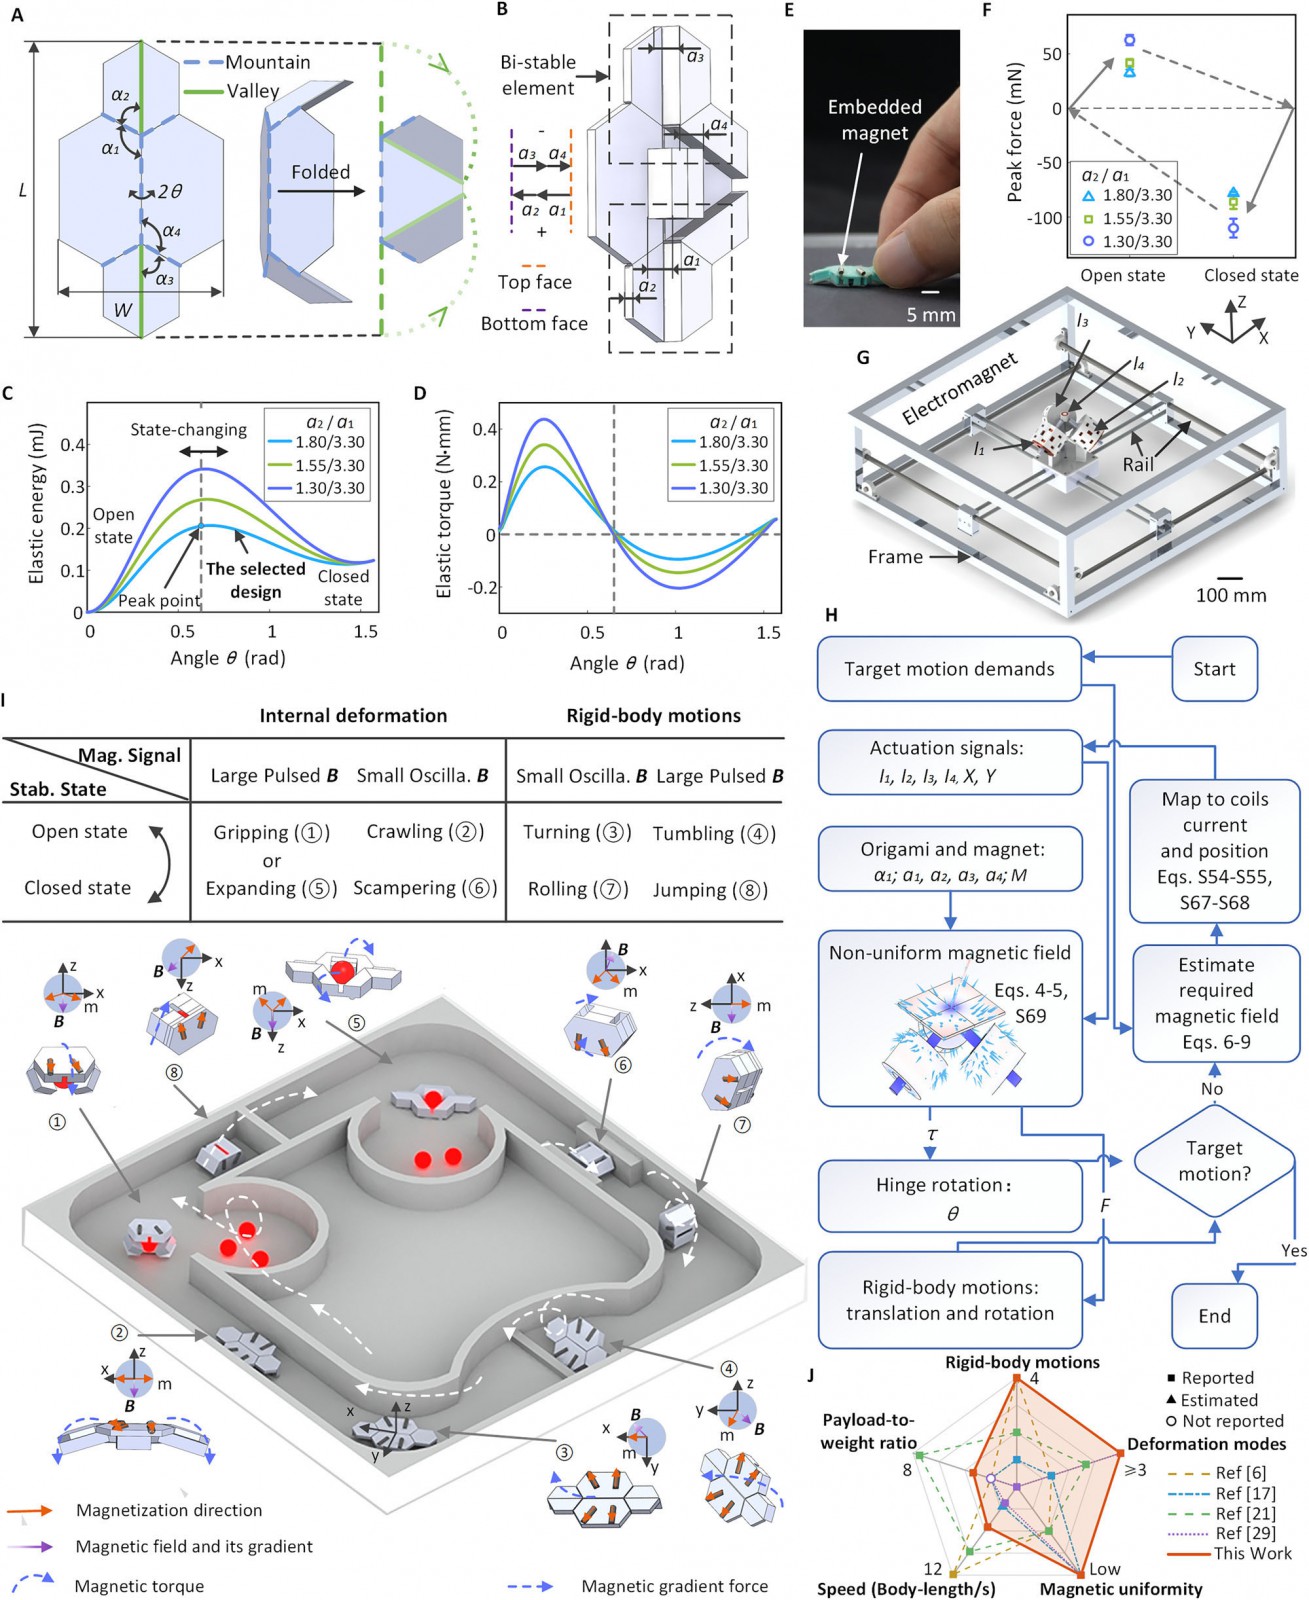
L’idea è ridurre la precisione con cui il campo deve controllare ogni deformazione. Invece di mantenere continuamente tutte le forme intermedie, la struttura possiede due configurazioni stabili e una barriera energetica che le separa. Piccoli impulsi la muovono all’interno di una configurazione; un impulso più intenso può farle superare la barriera e scattare nell’altra.
Il corpo svolge una parte del lavoro di controllo
Il testo completo dello studio descrive pannelli spessi collegati da cerniere flessibili, con quattro piccoli magneti permanenti. Durante la piegatura, le interazioni tra i pannelli deformano le cerniere e accumulano energia elastica. La geometria scelta rende stabili le posizioni aperta e chiusa.
È questo il significato di “bistabile”. Non c’è un’IA che decide tra due strategie: il progetto meccanico rende alcune forme posizioni naturali di riposo, permettendo al controllo esterno di sfruttarle invece di ricostruirle continuamente.
Il principio può semplificare la presa di un oggetto. Il team mostra la struttura chiudersi e mantenere la posizione senza azionamento continuo. L’energia necessaria a provocare lo scatto è diversa da quella che servirebbe per tenere costantemente chiusa una pinza deformabile.
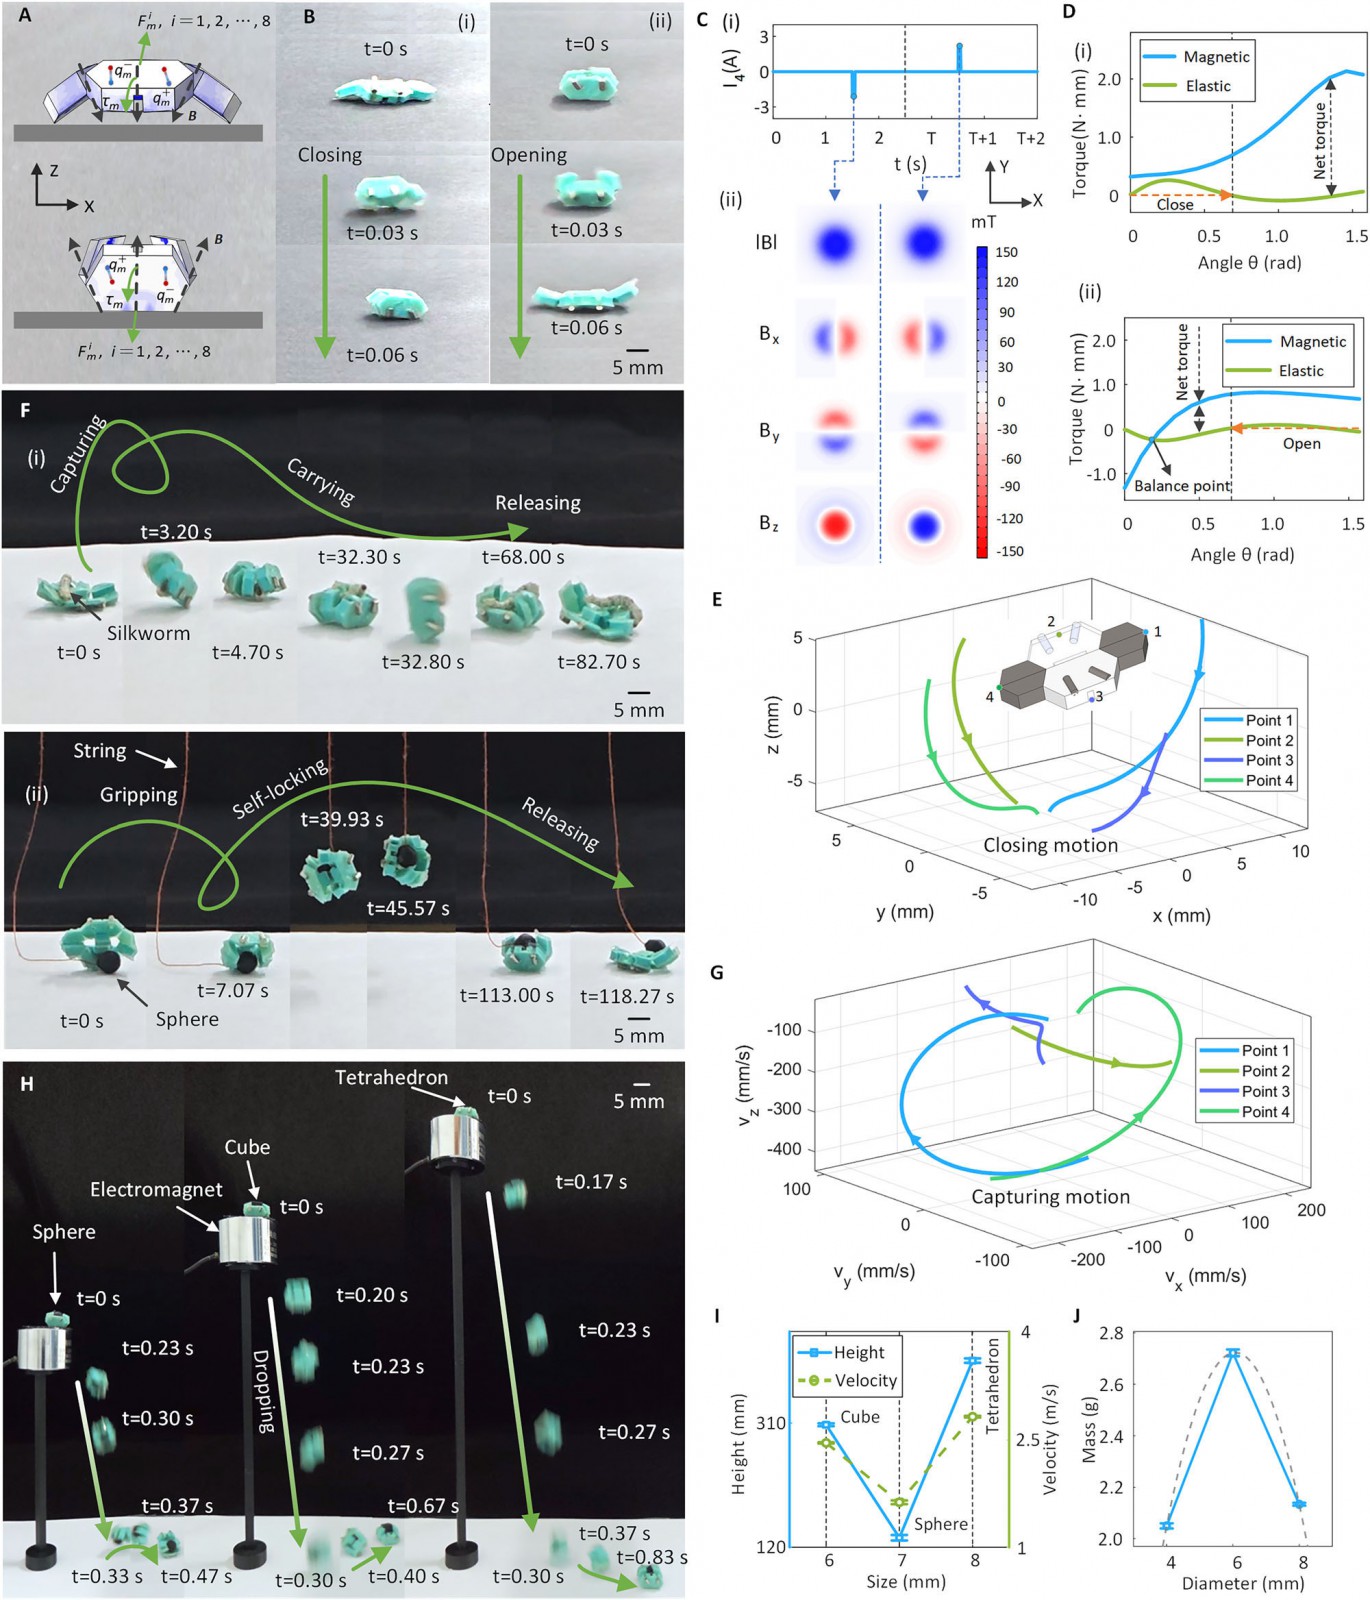
Senza fili non significa senza una macchina esterna
Il robot non ha un cavo collegato al corpo, ma non è autonomo dal punto di vista energetico come un piccolo dispositivo a batteria. Quattro bobine elettromagnetiche, collocate sotto l’area operativa su due sistemi di scorrimento perpendicolari, generano i campi che lo muovono. L’apparato accompagna la regione di lavoro.
I ricercatori accettano deliberatamente un campo meno uniforme di quello richiesto da alcune configurazioni tradizionali. Geometria e segnale magnetico determinano insieme il movimento. Le dimostrazioni comprendono locomozione nelle due forme, cambi di configurazione e percorsi con ostacoli.
È il compromesso centrale: il corpo incorpora più capacità, ma il controllo non scompare. Una parte resta nella piattaforma esterna, nel suo posizionamento e nei segnali applicati. La sola fotografia del piccolo robot nasconderebbe una porzione importante del sistema necessario a farlo funzionare.
Le figure qui riprodotte mostrano progetto e apparato sperimentale, seguiti dai test di cambio di configurazione e presa. Provengono dal lavoro di Huang e colleghi, distribuito con licenza Creative Commons Attribuzione 4.0, e conservano il contenuto originale delle figure.
Una capsula di laboratorio non è ancora un dispositivo clinico
Il prototipo ha dimensioni inferiori al centimetro e, chiuso, ricorda una capsula. Gli autori discutono possibili applicazioni endoscopiche, ma elencano anche i passaggi mancanti: materiali biocompatibili, prove in fluidi viscosi realistici, miglioramenti dell’apparato e navigazione in ambienti opachi.
La discussione colloca la validazione gastrointestinale ex vivo e i successivi studi animali nel lavoro futuro. I movimenti dimostrati su superfici asciutte e in semplici ambienti acquosi non stabiliscono il comportamento nel tratto digestivo umano. Dalla forma della capsula non si può saltare alla disponibilità di un robot medico pronto all’uso.
Anche fuori dalla medicina, il risultato illustra una scelta progettuale interessante. Il controllo non deve sempre calcolare e imporre ogni dettaglio se la meccanica può rendere il comportamento desiderato più facile da raggiungere e mantenere. In questo caso, la piega svolge una parte del compito che altrimenti richiederebbe un campo magnetico più esigente.
Il risultato è un sistema sperimentale con capacità concrete e limiti visibili. La lezione più forte resta meccanica: a volte, per controllare meglio un robot, conviene prima dargli una forma migliore.