Gemini Robotics 2.5 prepara componenti in fabbrica: contano anche i tentativi falliti
Google dichiara il 96% di successo in un progetto pilota: un risultato utile, ma più circoscritto dell’autonomia generale in fabbrica.
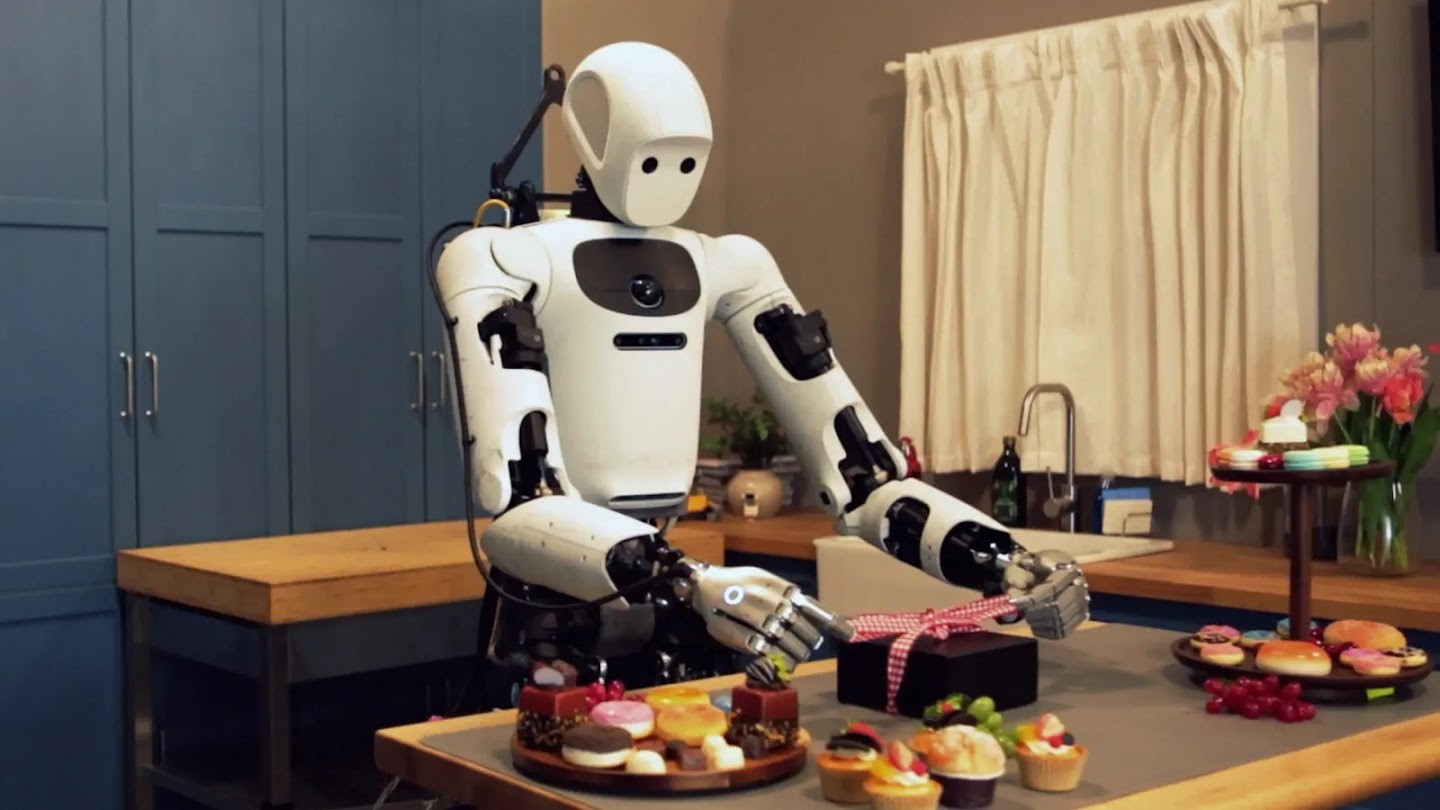
Google DeepMind distribuisce Gemini Robotics 2.5 ai partner, mostrando attività che vanno oltre la presa di un singolo oggetto e richiedono manipolazione fine in più passaggi. Nell'annuncio del 10 novembre compare un progetto pilota in cui robot Apptronik preparano componenti per la produzione automobilistica. Il 96% di successo dichiarato riguarda quel contesto, non qualsiasi lavoro svolto da un robot in fabbrica.
È la distinzione centrale. Gestire un insieme definito di componenti in una postazione è diverso dall'essere un lavoratore generico capace di entrare in qualunque linea produttiva. Il primo risultato può comunque essere utile, se si conoscono attività, hardware e supervisione necessari.
Dalla percezione all'azione fisica
Gemini Robotics 2.5 è un modello vision-language-action: collega ciò che il robot vede e l'istruzione ricevuta con le azioni da compiere. Google distingue questo livello dal ragionamento superiore usato per pianificare e comprendere il flusso di lavoro.
Le dimostrazioni includono strumenti, manipolazione fine e contatto con oggetti. Non basta riconoscere una cosa in un'immagine: bisogna controllare posizione, tempi e forze mentre la situazione cambia. Descrivere correttamente un'attività non equivale a eseguirla bene.
Google parla di addestramento che combina esperienza reale, simulazione e ambienti generati. Gli esempi simulati possono ampliare le situazioni disponibili durante lo sviluppo, ma il contatto con un oggetto resta una verifica fisica. Attrito, deformazioni e piccoli errori di posizione continuano a contare anche quando il modello sa spiegare il movimento desiderato.
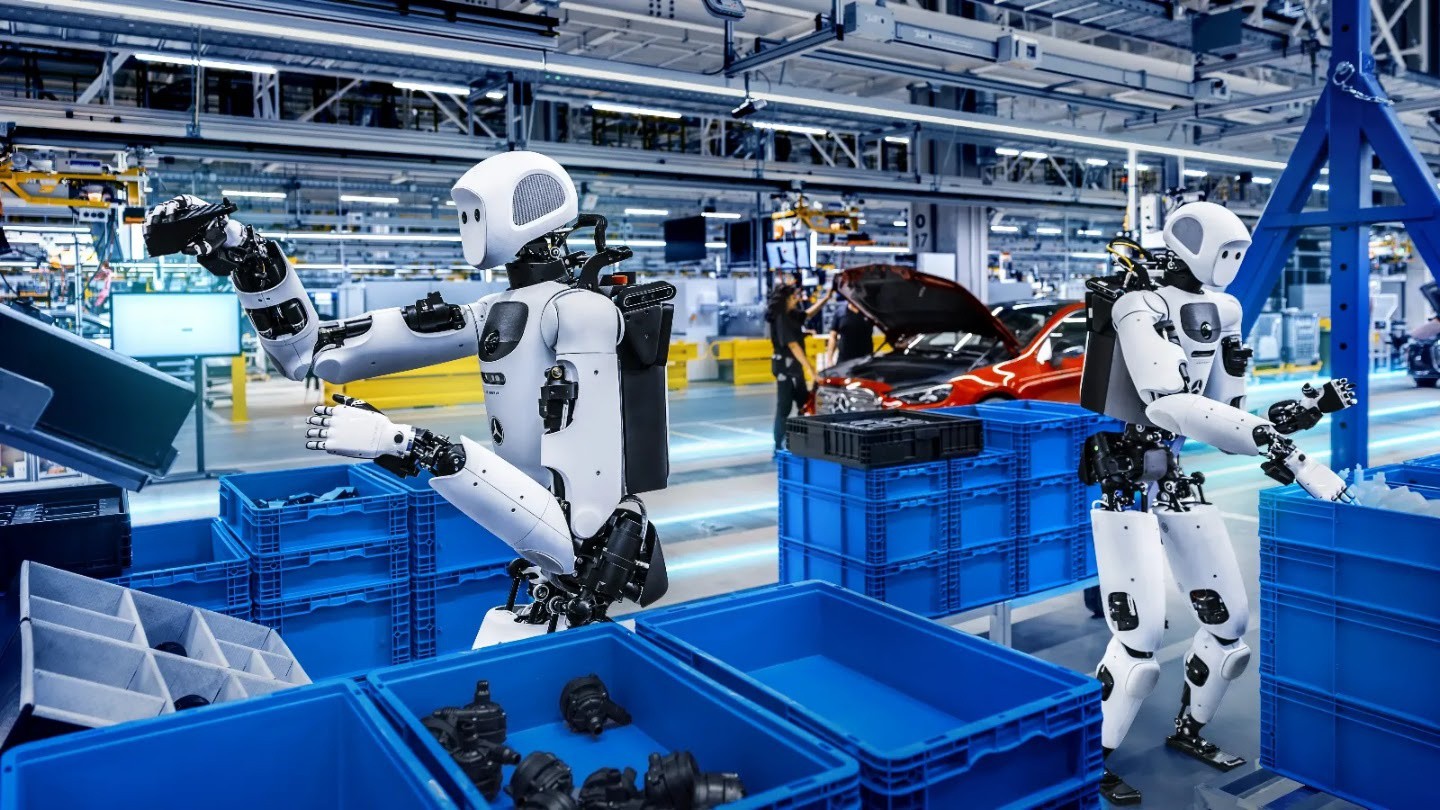
Cosa dimostra il progetto Mercedes-Benz
Google descrive robot Apptronik Apollo 2 dotati di mani Sharpa Wave a 22 gradi di libertà, impiegati nel kitting negli stabilimenti Mercedes-Benz di Kecskemét, in Ungheria, e Sindelfingen, in Germania. Il successo dichiarato per quel contesto è del 96%.
Il dato deve mantenere il proprio perimetro. Non indica il rendimento di un'intera fabbrica, quantifica tutta l'assistenza umana esterna al compito misurato o garantisce risultati uguali con componenti diversi. È un risultato pilota riportato dal produttore. La presenza di impianti europei rende la notizia rilevante anche per l'industria italiana, senza dimostrare un'adozione negli stabilimenti nazionali.
Anche dentro una postazione, gli insuccessi residui hanno conseguenze. Occorre stabilire cosa succede quando un pezzo viene collocato male, cambia un contenitore o il sistema è incerto. Una percentuale alta può convivere con interruzioni che richiedono a una persona di accorgersi del problema e ripristinare il processo.
Nel caso del robot origami capace di cambiare forma, abbiamo esaminato un modo diverso di semplificare il controllo attraverso il corpo. Qui lavorano insieme mani articolate e controllo appreso. In entrambi i casi, l'intelligenza del software non è separabile dalla macchina che deve interagire con il mondo.
Le misure di sicurezza non sono tutte equivalenti
Google riporta miglioramenti in prove di evitamento di persone e ostacoli. Separatamente cita un punteggio elevato in una valutazione avversariale del modello di ragionamento. Sono misure diverse: resistere a un'istruzione malevola non quantifica la probabilità di evitare qualsiasi incidente fisico.
L'accesso per partner non significa neppure poter scaricare il modello e usarlo su hardware arbitrario. Servono un robot compatibile, un ambiente progettato e confini dell'attività verificabili.
Il progresso interessante è una promessa industriale più concreta: preparare componenti con mani destre in impianti pilota identificati. La prova successiva non consiste nel sembrare più umano in un video, ma nel rendere il tentativo fallito riconoscibile e recuperabile, affinché il processo circostante possa fidarsi di quelli di routine.