Un salto di cinque millimetri spiega come progettare robot con muscoli viventi
Gli attuatori bioibridi dell’ETH migliorano il movimento progettando insieme tessuto e struttura. Nutrienti e variabilità biologica restano limiti concreti.
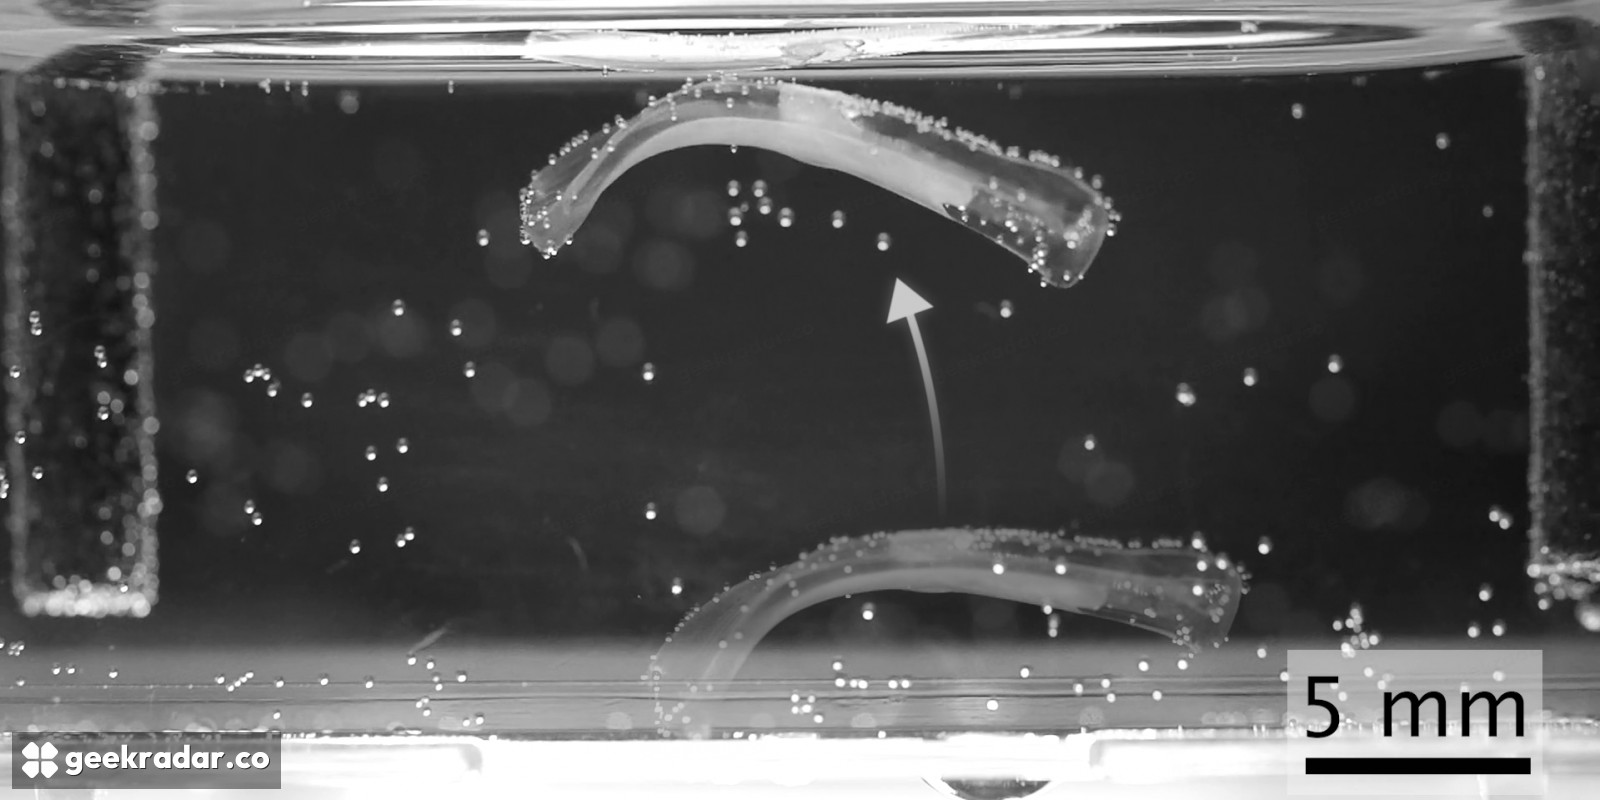
Un robot che salta di cinque millimetri sembra poco impressionante, finché si scopre che è lungo circa 15 millimetri e si muove grazie a muscoli viventi. Un gruppo dell’ETH di Zurigo ha ottenuto questa deformazione progettando insieme il tessuto muscolare e il supporto artificiale. Il miglioramento deriva dal loro rapporto meccanico, anziché dal semplice aumento della quantità di muscolo.
Il resoconto dell’ETH del 22 ottobre, ripreso questa settimana dalla stampa tecnologica, descrive una ricerca pubblicata a settembre su Nature Communications. È un risultato di laboratorio: i dispositivi dipendono ancora da una soluzione nutritiva che mantiene vivo il tessuto e non sono robot autonomi pronti all’uso fuori dal laboratorio.
Il supporto contribuisce al movimento
I ricercatori uniscono muscoli cresciuti da cellule di topo a una struttura morbida in idrogel. Un attuatore trasforma l’energia disponibile in movimento: in questo caso la contrazione muscolare deforma il supporto. Se la struttura si oppone al movimento utile o il tessuto aderisce male, una parte della contrazione non produce l’effetto desiderato.
La modellazione al computer ha permesso di scegliere contemporaneamente disposizione del muscolo e caratteristiche dell’idrogel. I risultati sperimentali sono poi rientrati nel processo di progettazione. Piccole scanalature aiutano il tessuto ad ancorarsi e le fibre ad allinearsi, rendendo più efficace il collegamento fra la parte biologica e quella fabbricata.
Una deformazione più ampia può rendere possibile un’azione diversa senza dimostrare una capacità superiore di sollevare pesi. Le prove comprendono salto, nuoto, camminata e presa. L’ETH riporta una velocità di 6,2 millimetri al secondo per il dispositivo che cammina; nell’esperimento di salto una contrazione lo solleva di circa cinque millimetri dal fondo del recipiente.
Ingrandire un robot vivente cambia il problema
Un motore tradizionale richiede alimentazione e gestione del calore. Il tessuto biologico ha anche bisogno delle condizioni necessarie alla sopravvivenza delle cellule. Per dispositivi più grandi, i ricercatori indicano come ostacolo importante una vascolarizzazione artificiale: ossigeno e nutrienti devono raggiungere il tessuto e i prodotti di scarto devono essere rimossi.
Esiste poi la variabilità naturale. Muscoli coltivati separatamente non si comportano in modo identico quanto componenti industriali. Una struttura efficace su un campione deve restare utile di fronte a differenze nella maturazione e nelle proprietà del tessuto. La ricerca riguarda quindi anche il controllo della crescita biologica.
Lo studio pubblicato porta nella discussione su robotica e scienza un’idea concreta: anche la geometria del muscolo può essere progettata insieme alla macchina. Il piccolo salto ne offre una dimostrazione leggibile. Conta meno la distanza percorsa di quanto riveli sul movimento che può andare perso, o essere recuperato, nel collegamento fra tessuto e struttura.